Результаты работы (по робособаке и EDM станку) (МЕГАПОСТ)…
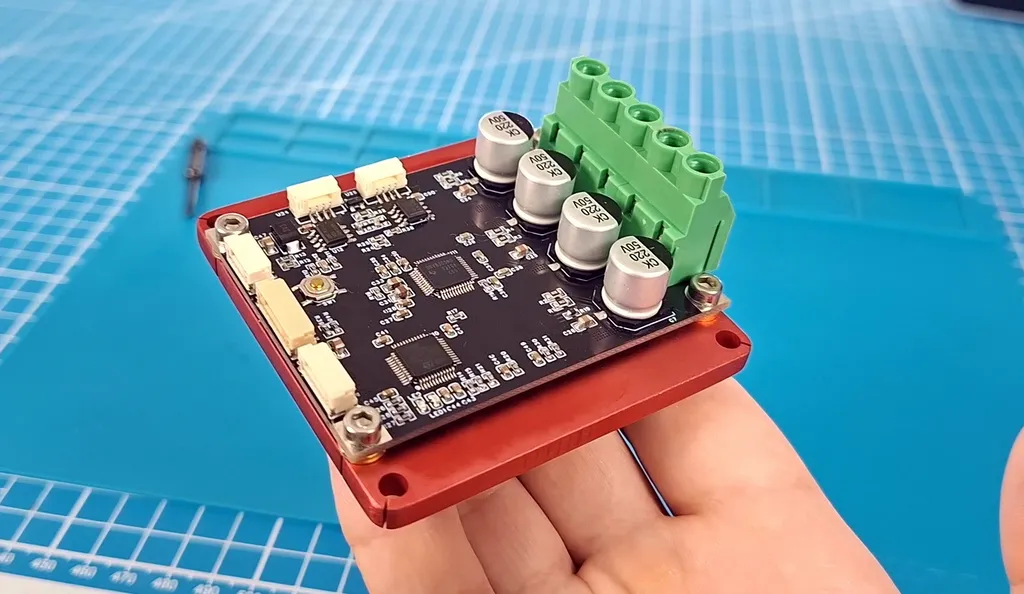
Не считая того, что я опять немного отвлекался на реальный мир. В этот раз был проделан огромный пласт работы. Однако, большая ее часть н̶е̶в̶и̶д̶и̶м̶а̶ не очень зрелищна из-за того, что это различные мелкие доработки, латание дыр из-за неудачных концептов и прочие подстановки костылей, чтоб все н̶е̶ ̶у̶п̶а̶л̶о̶ заработало. Из-за чего показывать то особо нечего.
Все таки, некоторые (очень многие) вещи я делаю первый раз и приходится учиться на лету. Но давайте по порядку…
Во-первых, самым главным моим достижением является перепиливание системы позиционирования сервоприводов на более продвинутую для ходящих/шагающих роботов (видос ниже↓).
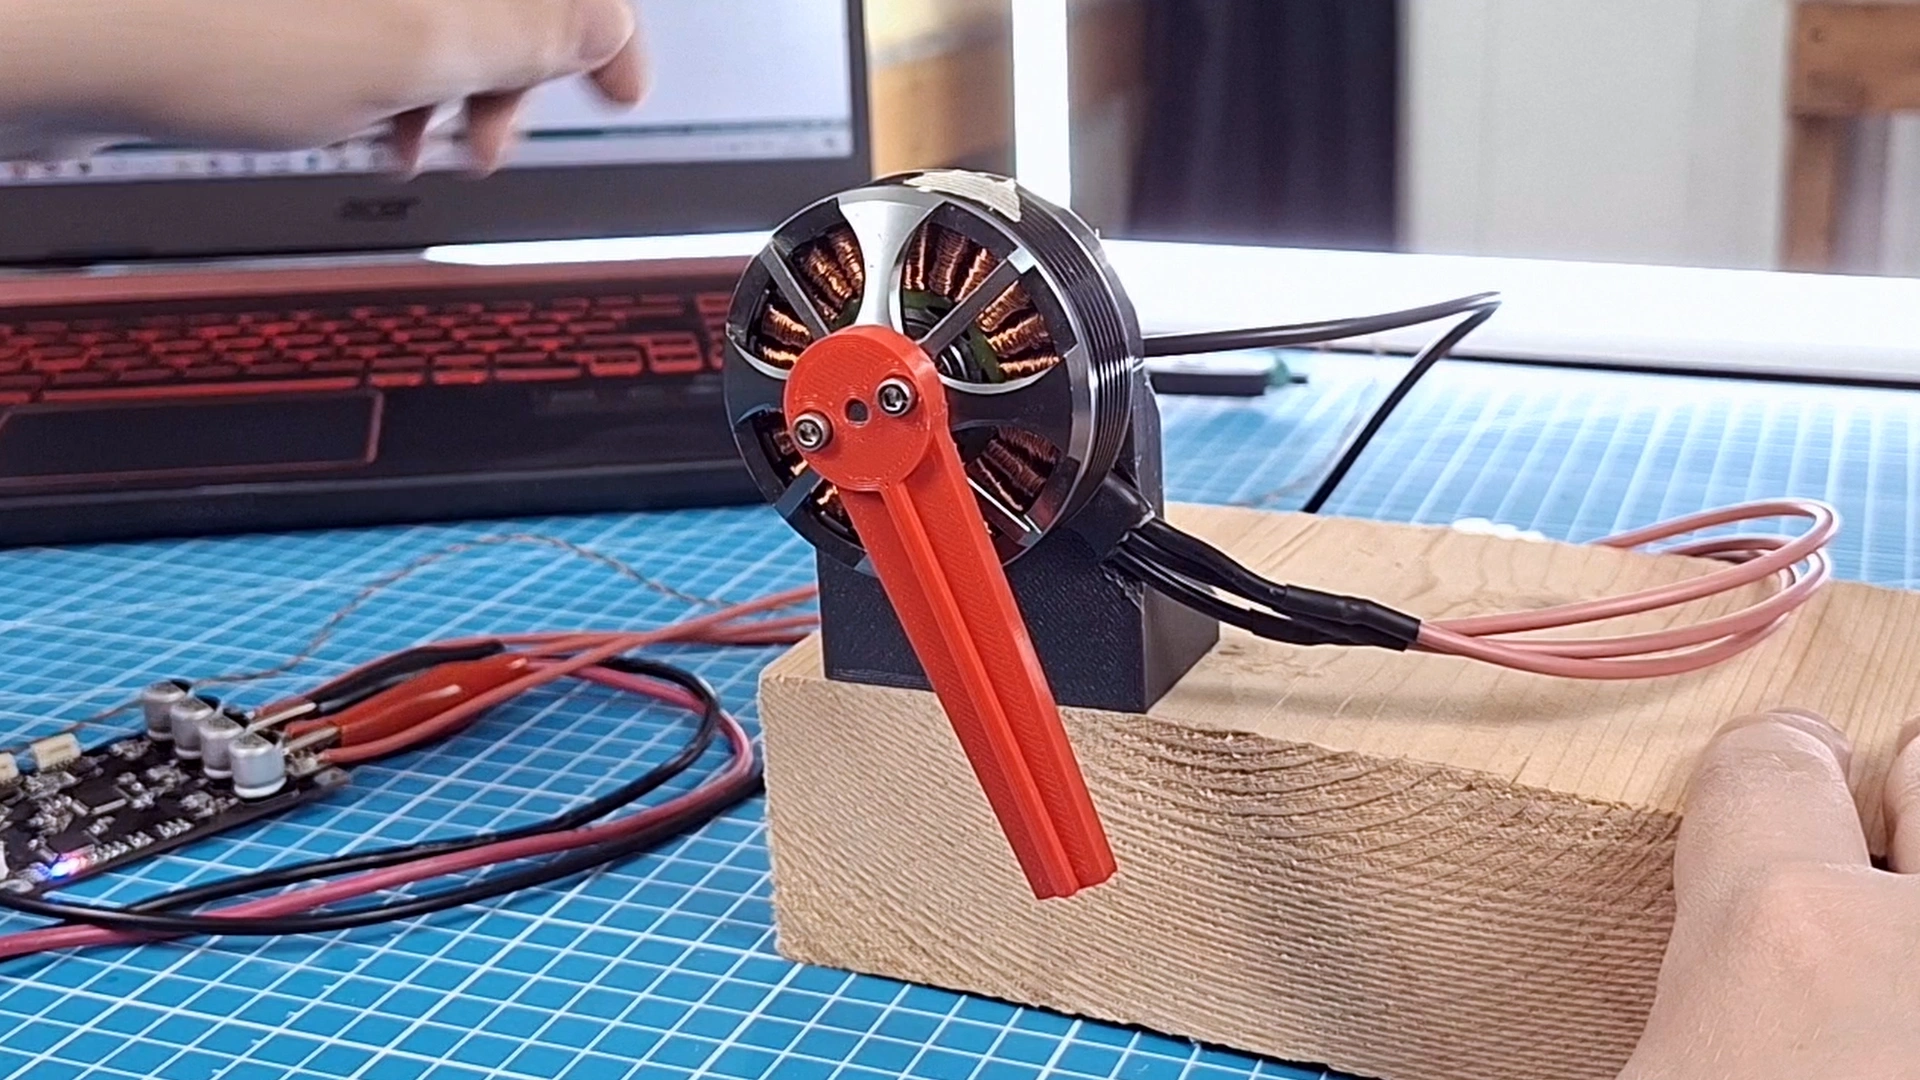
Может на стенде пока не очень понятно: в чем разница с тем что было. Но, уверяю, разница очень важна.
Я пока не говорил, чтоб раньше времени вас не грузить, НО, чтоб шагающие роботы не просто ходили, а ходили хорошо, одного векторного управления (даже истинного, с контролем тока) недостаточно. С ним роботы, конечно, будут двигаться намного плавнее, чем на дешман RC-сервоприводах, но все равно довольно топорно. Его нужно несколько модифицировать (ничего особо сложного, на самом деле).
Поэтому недостаточно просто взять готовые FOC-драйверы с BLDC моторами и собрать на их основе собаку, как делают многие забугорные блогеры. (Вернее можно, вам никто не запрещает😄, но лучше бы драйверы перепрошить)
В любом случае, на следующей неделе, для наглядности, постараюсь показать разницу уже на самих лапах.
Дополнительно к этому для робособаки окончательно допиливаю вспомогательные электронные модули (видосы ниже↓).
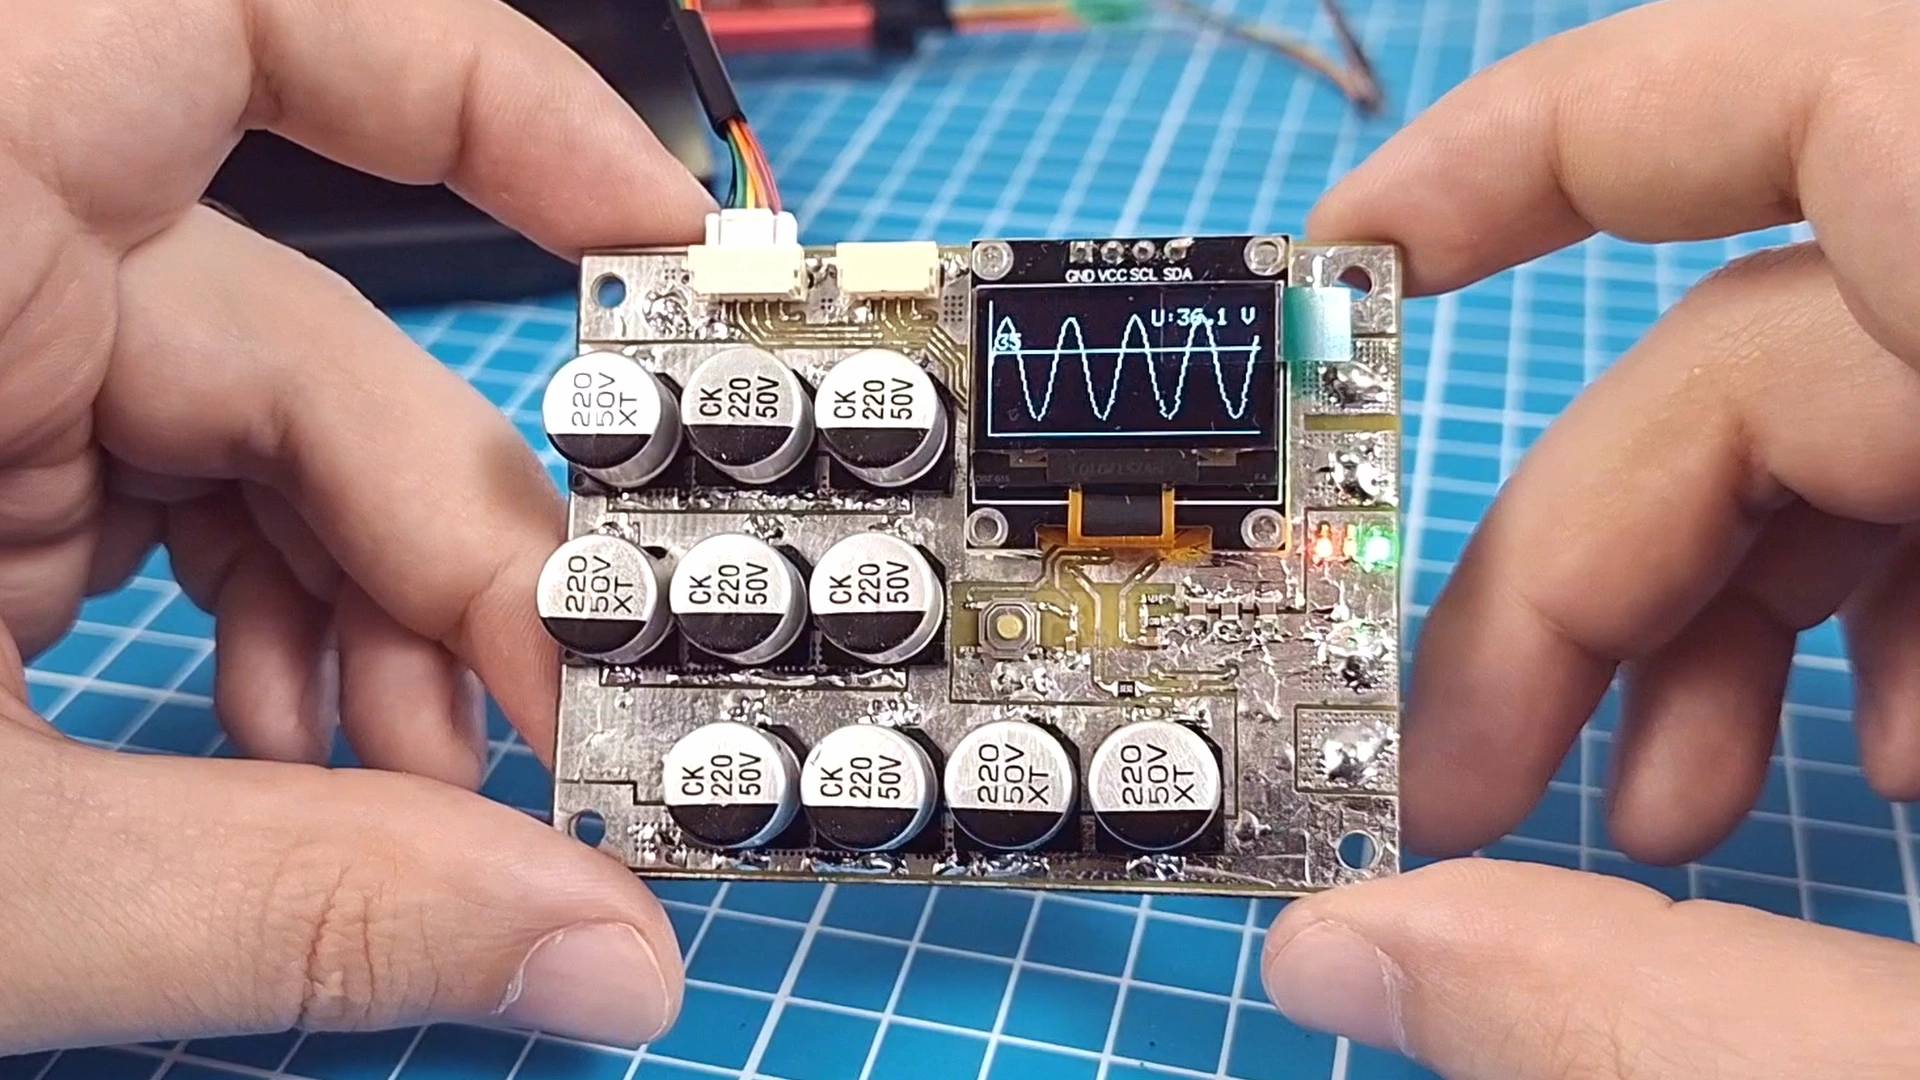
Изначально изготовление модуля тоже хотел заказать, но в последнее время платы оттуда довольно долго идут (последние шли ~1.5 месяца).
А так как модуль нужен всего лишь один и он довольно простой, подумал, что можно запилить его самостоятельно.
Заодно можно было бы проверить: справится ли наш лазеро-красочный метод с двусторонней платой рассчитанной на заводское изготовление, без переделки (переходные отверстия ⌀0.5мм/0.3 мм || мин. ширина дорожек: 0.3 мм).
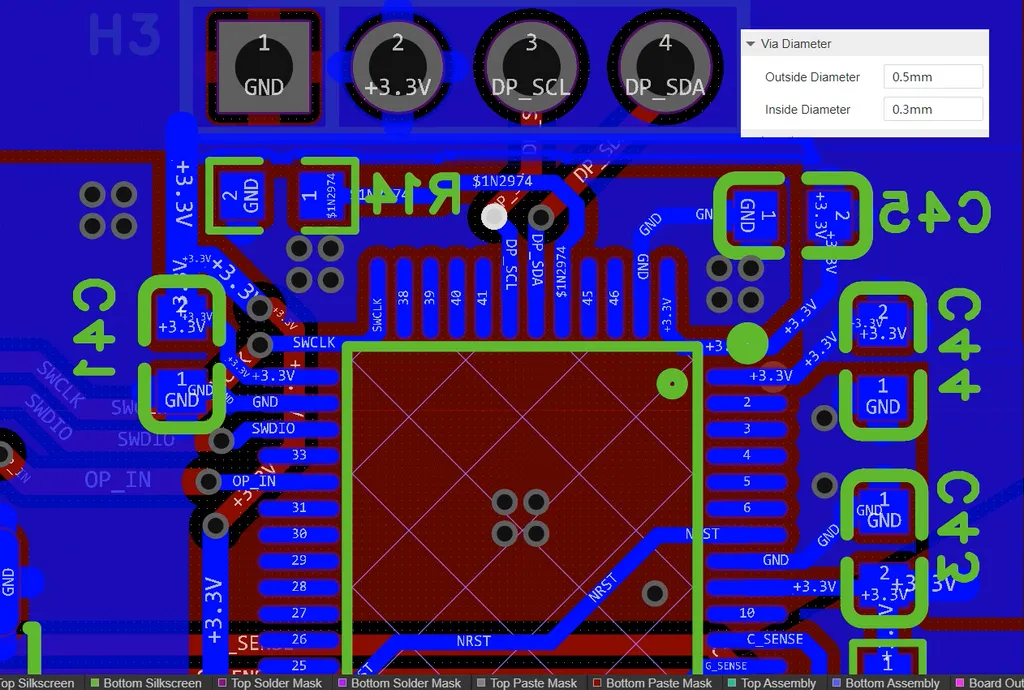
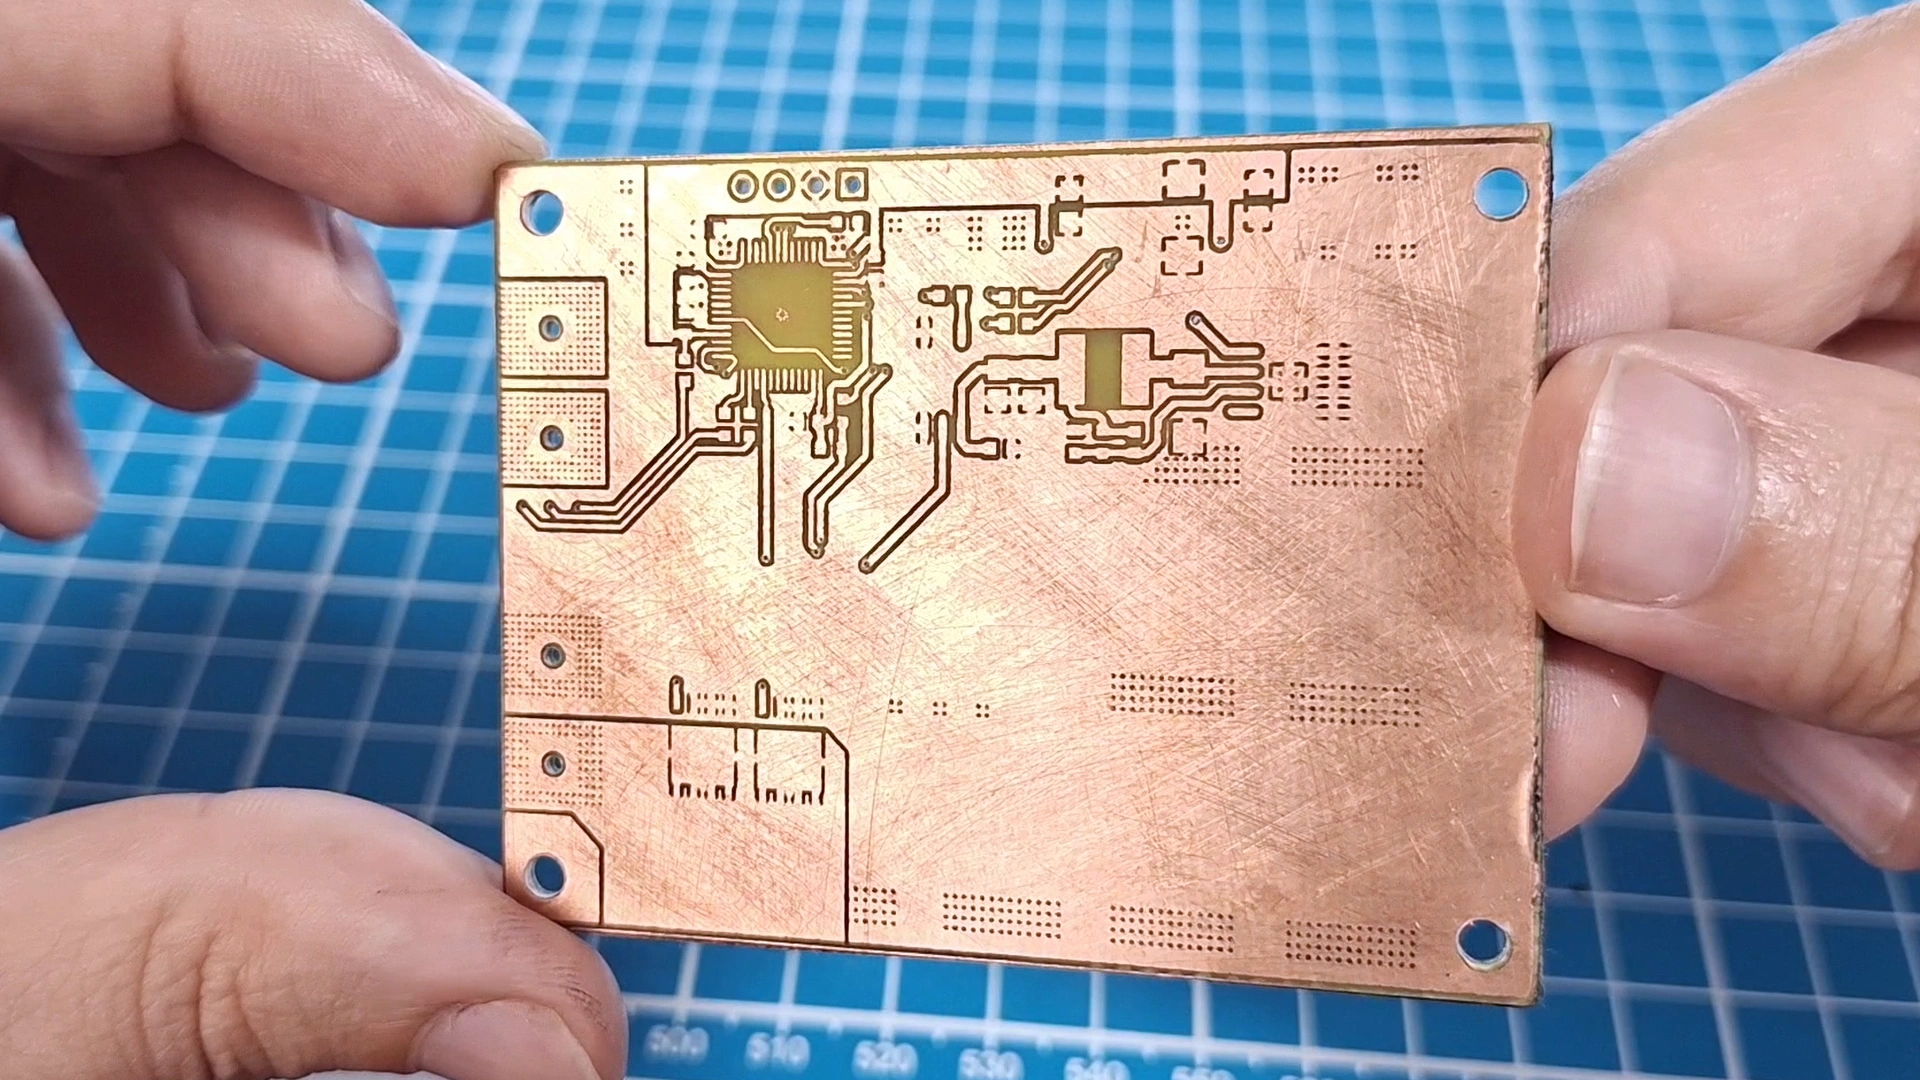
Ну, собственно, из видоса понятно, что все получилось :)
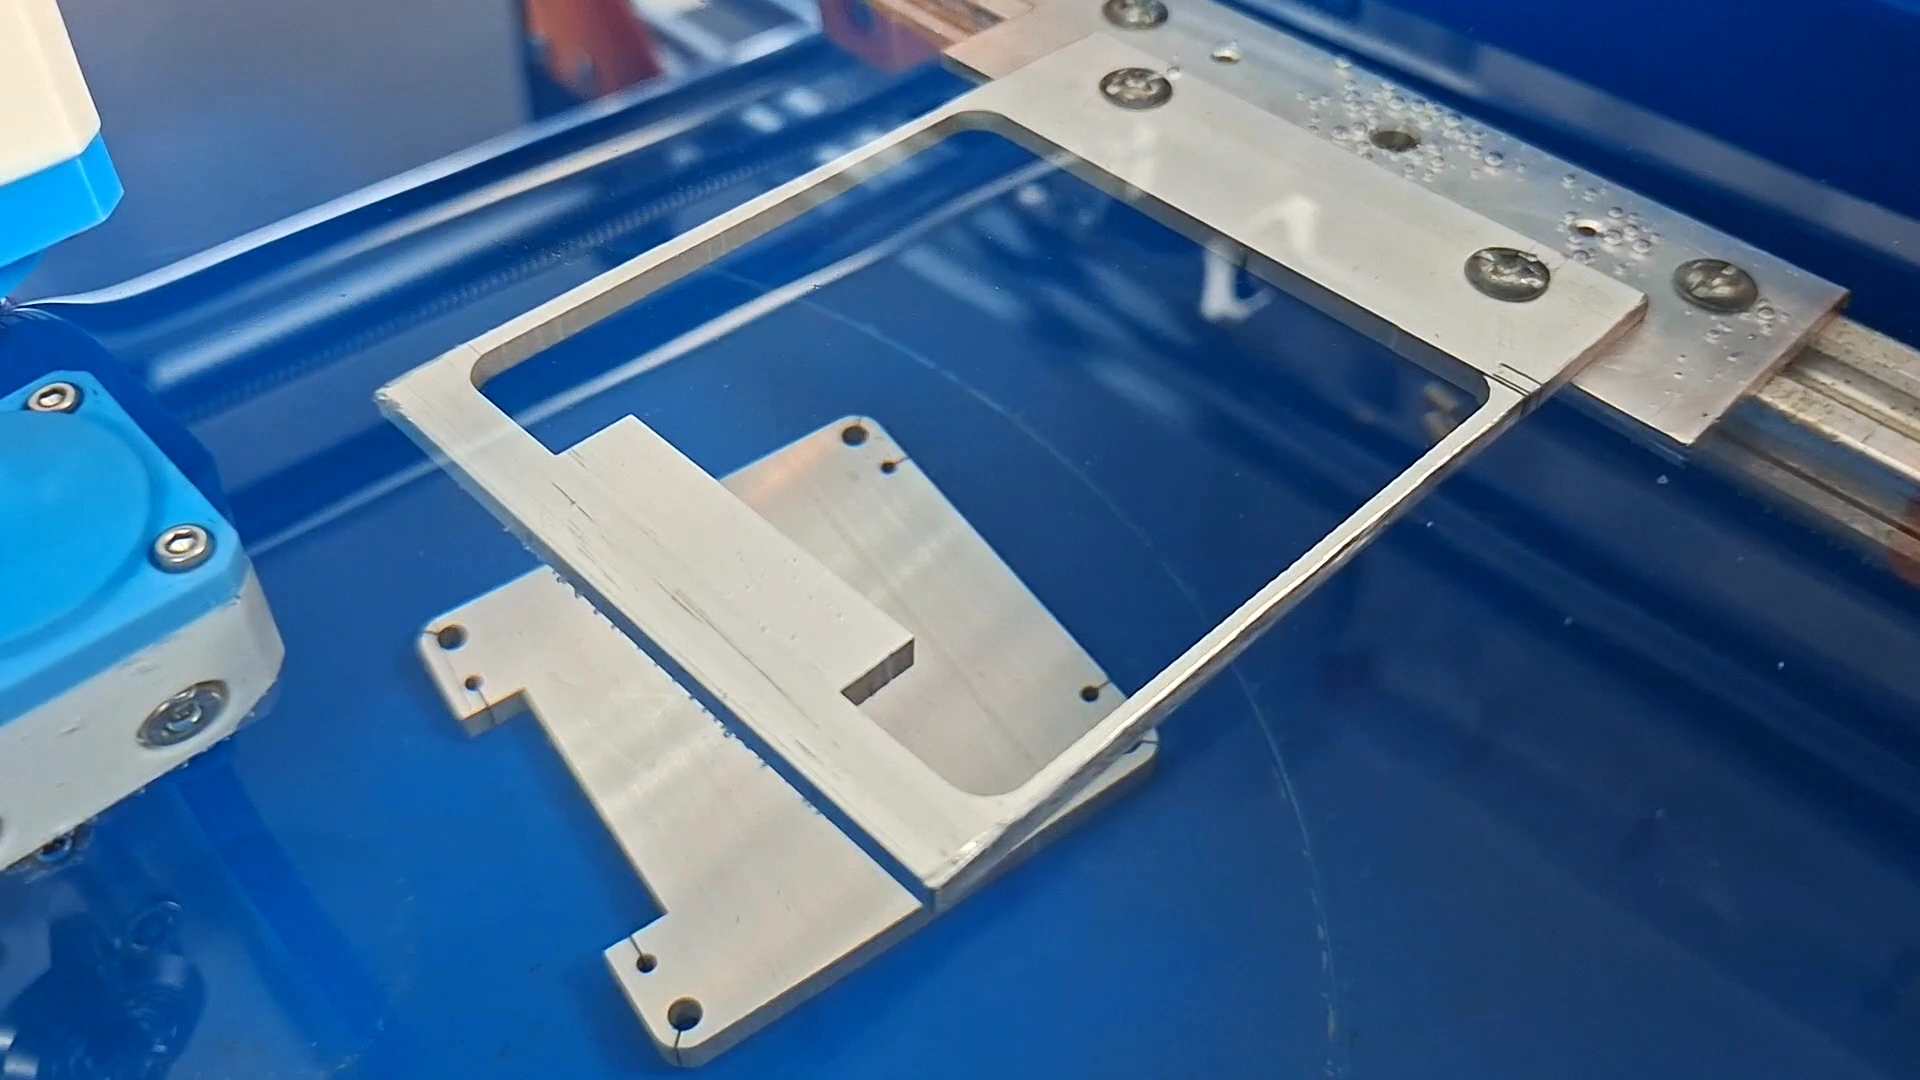
Так как параллельно делается Электроэрозионный станок, на нем под это дело было решено выпилить радиатор (все равно надо на чем-то тестировать)(видос ниже↓).
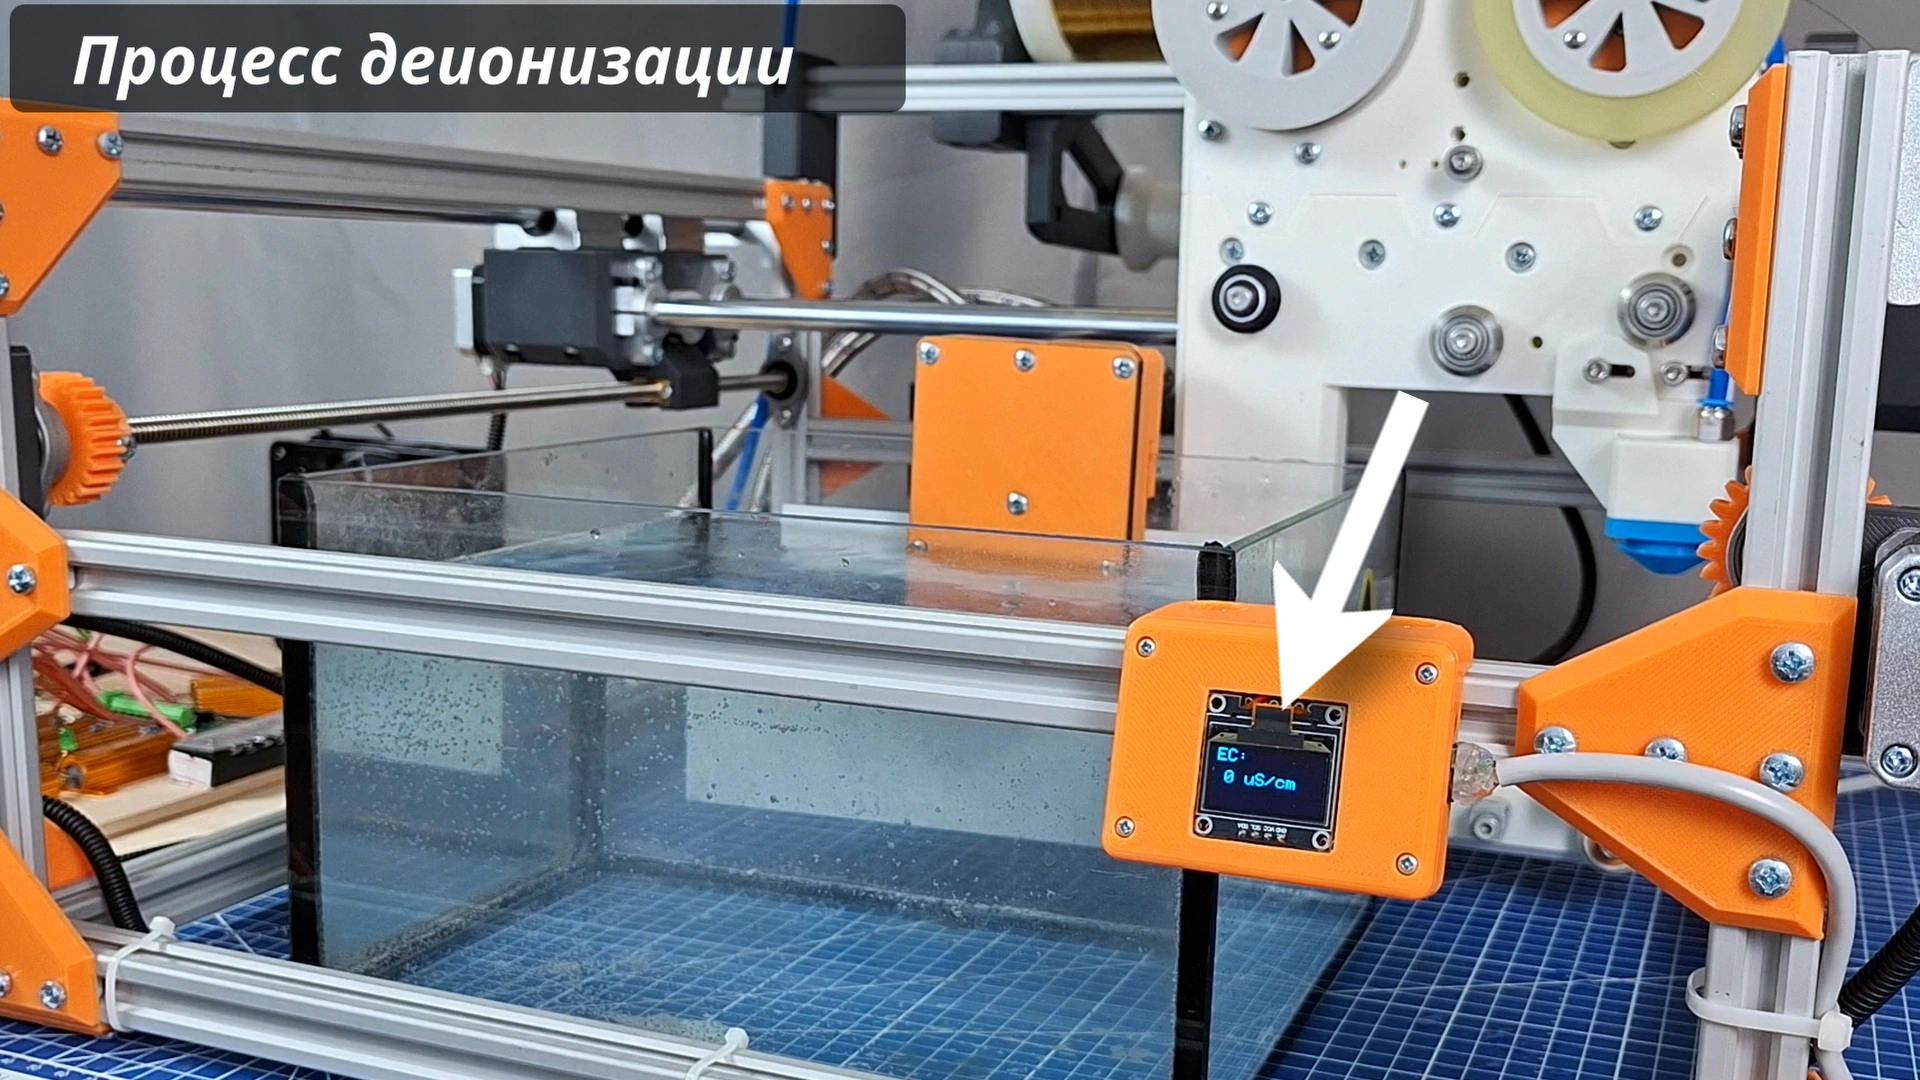
Как понятно из видоса, система фильтрации и деионизации станка таки заработала (хотя тоже пришлось учесть и переработать пару нюансов).
В дополнении к этому, нашел и интегрировал кондуктометр (датчик проводимости воды). И для вырезания радиатора пришлось наконец заменить аквариум на т̶а̶з̶и̶к̶ емкость побольше.
В конечном счете удалось добиться нулевой проводимости воды в ~0 мкСм.
Если что, сильно не пугайтесь, для небольших эрозионников не обязательна такая монструозная система фильтрации. Ее можно упростить и уменьшить. Я же, по сути, построил стенд, чтоб проверять технические моменты, которых нет в научной/технической литературе и рассказывать их вам.
Может по результатам тестов вообще окажется, что для настольных станков выгоднее просто закупаться большими объемами дистиллированной воды вместо деионизации (вероятнее что нет).
Еще из интересных моментов: т. к. деталька алюминиевая, я подумал, почему бы мимоходом не освоить еще и анодирование 😄?
Если честно, это настойчивое желание опробовать что-то новое уже превращается в геморрой.
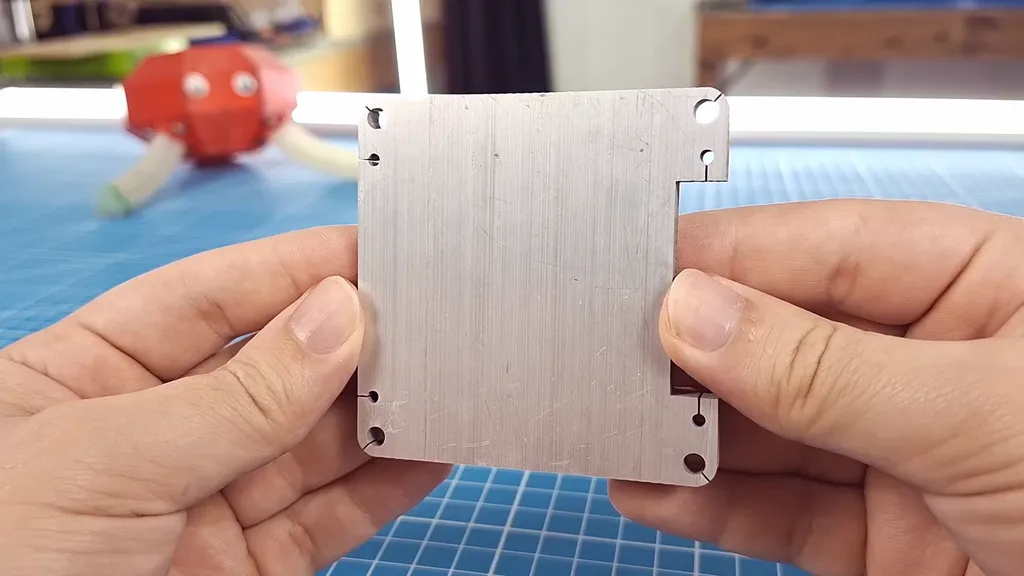
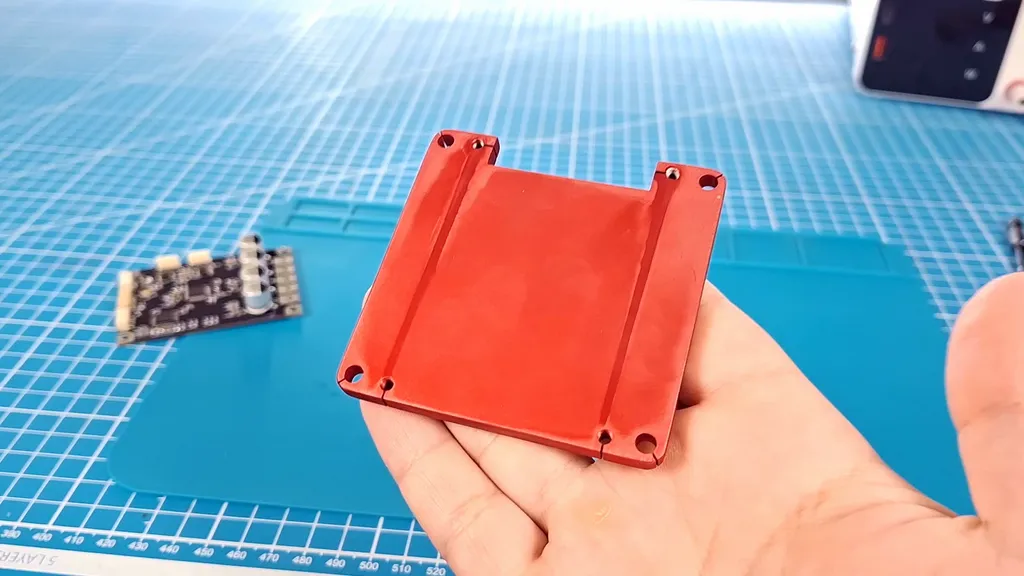
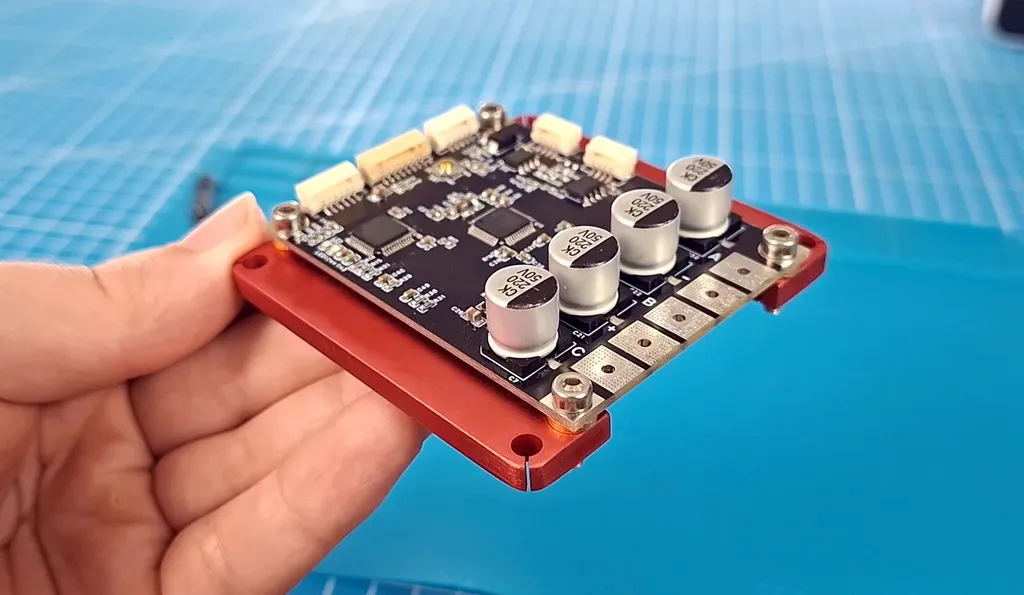
Но, как можно заметить, анодирование у меня пока вообще не идет (даже спустя кучу попыток).
Собственно, лицо того, кто уже почти полностью растворил деталь, смывая очередные неудачные слои анодирования:
P. S. По состоянии заросшести моей морды лица можно видеть степень погружения в процесс разработки (-_-)
Ну а так, материалы по обоим видосам готовы. Осталось только смонтировать. Если учесть, что я нашел с̶о̶б̶у̶т̶ы̶л̶ь̶н̶и̶к̶а̶ помощника с монтажом, процесс должен пойти быстрее.
P. P. S. Всех с прошедшим Днём Знаний!)
